|
DT 君试乘时天气有些阴,但整体可见度较高,大部分时间城区道路车辆不多,行人很少,收费站和环岛车流复杂,行驶全程约 20 分钟。 领骏科技的汽车能在正常车速下完成自动驾驶,高速上行驶时速度达到 70km/h-80km/h,杨文利骄傲地解释说这样的车速 “可以自然融入车流”,不会一直被其他汽车超车。除保持车道和识别红绿灯之外,此无人车还可以自主规划路径、在转弯时提前变道、其他车辆并道时自动减速保持车距、自主超车、通过高速收费站、隧道、和环岛,这些已经是国内自动驾驶企业要解决的非常复杂的场景。值得指出的是,汽车行驶过程中加速、在遇到其他车辆并道时的减速情况下稳定流畅,过程中汽车没有突兀让乘客感觉不舒服的行为。 领骏科技路测视频 (视频由领骏科技提供) 杨文利认为领骏科技的优势在规划、决策、和控制,“就像很多人类新手司机在环岛都觉得压力很大,虽然环岛中的每一辆车都看得很清楚。所以这是决策控制方面的问题。” 的确如此,杨文利一直到博士毕业都在研究自动化、控制系统,毕业后更是在硬盘控制、车辆控制方面积累经验。
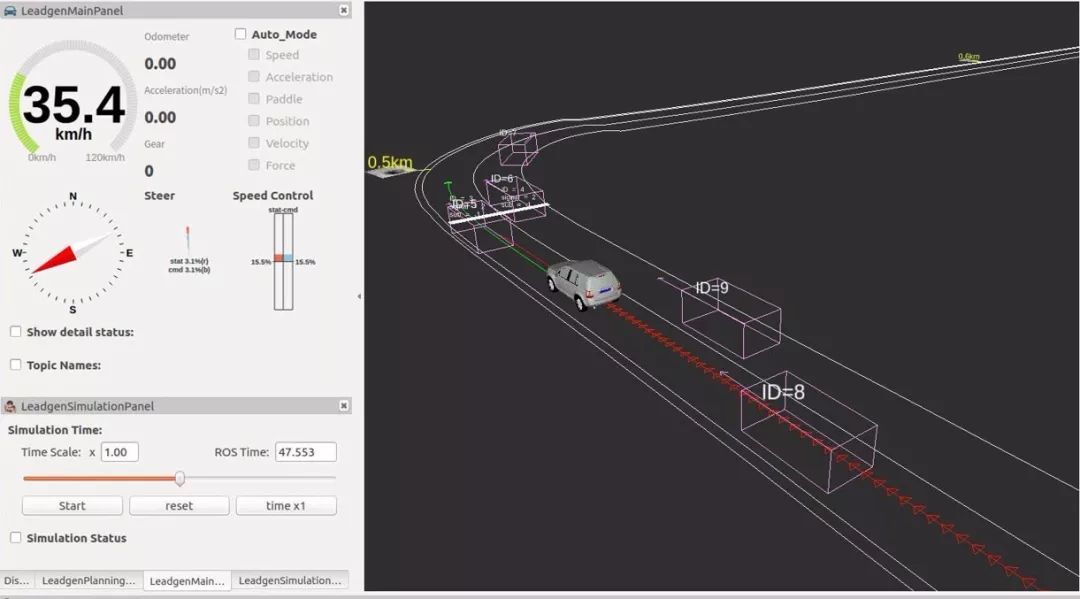
图 | 领骏科技 L4 自动驾驶系统仿真界面截图 (图片由领骏科技提供) 至于在传感器成本有限情况下保障安全,得到可靠结果,领骏科技依靠系统工程理论。 “系统工程的一个重要论断就是可以用多个不可靠的系统组合成一个可靠的系统,彼此互相补足、互相验证。领骏科技的系统通过软硬件优化把多个不完美的信息融合到一起,就会得到一个可靠的结果,这就是系统工程。” 领骏科技接下来的科研重点有两个方面:一方面是继续巩固量产形态的优势,提高集成度和符合车规,在下一台测试车上部署的方案,整个计算单元甚至可以完全被隐藏起来。另一方面,完成深度学习、强化学习架构的部署,用数据和自我进化让整套自动驾驶系统迭代的更智能、安全和舒适。 自动驾驶路径争论中,从 L4 级「降维」到 L2、L3 级是最快的量产途径 毫无疑问,各家企业最终的目标都是实现真正自主的 L4 级自动驾驶,不过,他们在实现路径方面的观点大相径庭。整车厂、供货商主张渐进式道路,希望从辅助驾驶起步,积累数据,慢慢过渡到完全自动驾驶,这一类包括特斯拉、通用等公司;而 Waymo 等互联网公司主张一步到位,专注开发完全无需人工干预的无人车,也有声音认为从 L2/L3 过渡到 L4 的办法走不通。 对于不同自动驾驶级别之间的关系,杨文利表示,“L4 级是一套统一的决策架构,传统 ADAS 系统是分散的架构,所以确实在架构上面有很大的区别。但是,L4 级一定具备 L2/L3 的功能,基于 L4 开发辅助驾驶功能,做减法降维比较容易,并且可行”。 他接着解释说,L1-L3 主要是单功能的架构,比如自动紧急制动系统(Autonomous Emergency Brake, AEB)是用一个装在车前的摄像头或者毫米波雷达测量与前车的距离、相对速度,发现前面有一辆车时决定踩或者不踩刹车;而 L4 中的决策是基于多种复杂的交通和环境信息,比如说发现前面有辆低速的车,就要考虑是不是应该超车,超车的时候又要考虑左侧是不是有车,即便左侧没车的话,还要考虑一会儿是不是要右转,这些都要综合考虑到才能做出的决定。 领骏科技计划为整车厂提供 L2、L3 级的辅助驾驶系统,主要通过前装的方式实现,之后渐进式的升级迭代至L4级自动驾驶。 在 DT 君来看,杨文利和领骏科技的优势在于自动化控制背景和负责量产产品的经验。他的自动化优势表现在产品上是原型车控制系统和自动驾驶覆盖场景领先;可以预测,他在西部数据负责量产硬盘的经验将有助于领骏产品量产的各个方面。 意图取代国际供应商,为国产车提供辅助驾驶技术 (责任编辑:晨鸿) |